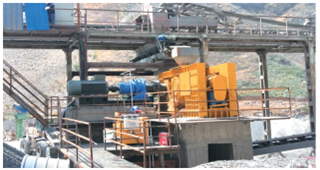
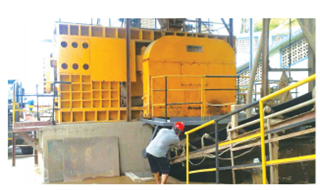
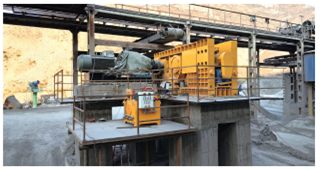
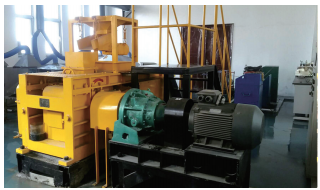
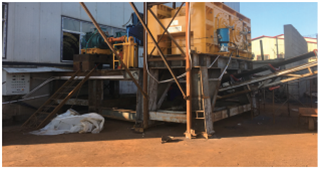
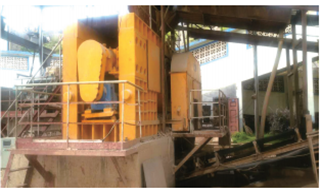
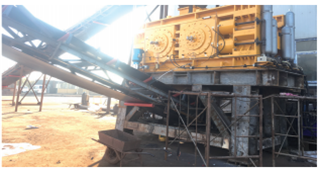
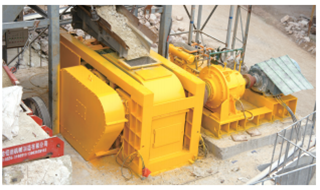
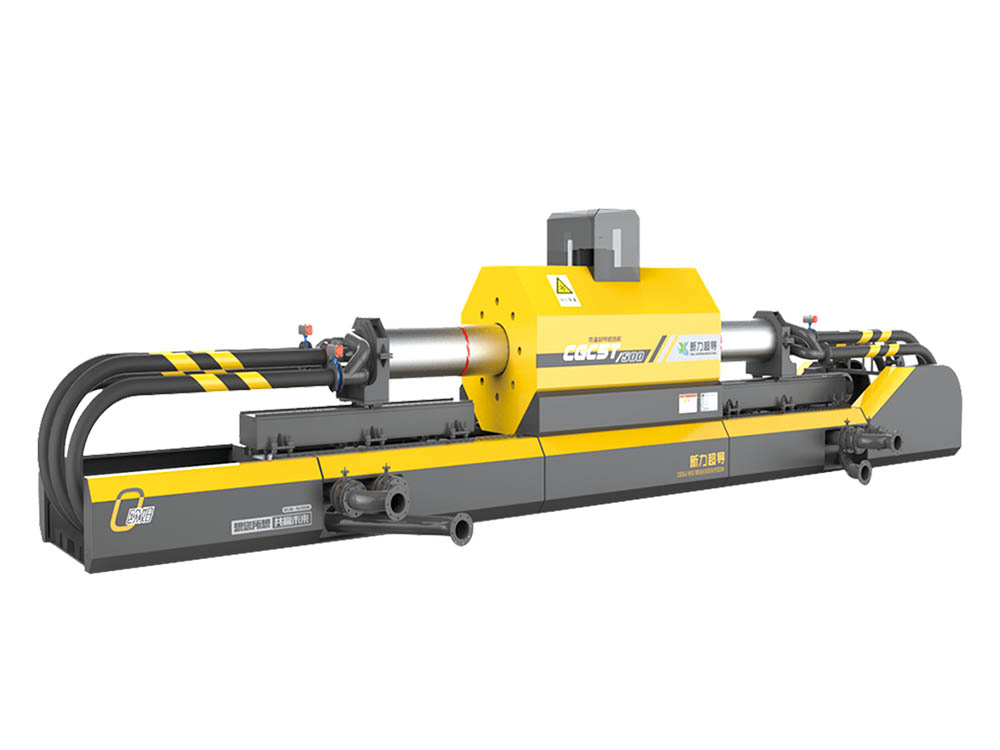
Ғалтаки суфтакунии фишори баланди силсилаи HPGM

Бартариятҳои маҳсулот:
1. Тарҳи фишори доимӣ фишори ҳамворро байни ғелондаҳо таъмин мекунад ва таъсири майдакуниро таъмин мекунад.
2. Ислоҳи худкори инҳироф, метавонад фосилаи ғелондаро зуд танзим кунад, то ҳамвории таҷҳизотро таъмин кунад.
3. Системаи ҷудокунии канорҳо таъсири таъсири канорҳоро ба таъсири майдакунӣ кам мекунад.
4. Бо чӯбҳои карбидии сементӣ, мӯҳлати хизмати дароз, нигоҳдории осон ва ивазшаванда.
5. Бонки клапан ҷузъҳои воридотиро қабул мекунад ва системаи гидравликӣ тарҳи оқилона ва эътимоднокии хуб дорад.
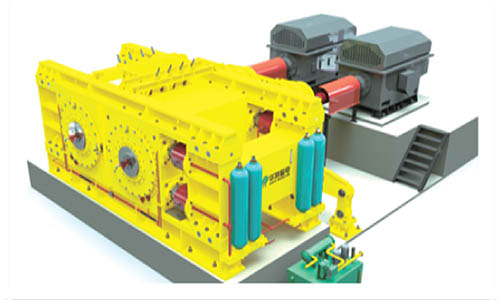
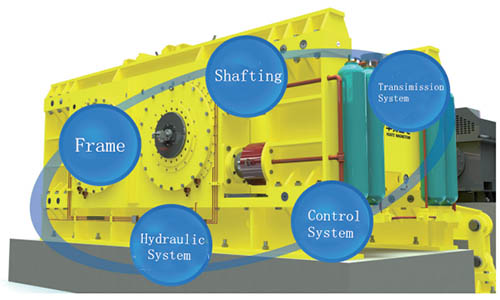
Хусусиятҳои сохтории HPGR:
1. Технологияи сатҳи ғалтаки навъи нав
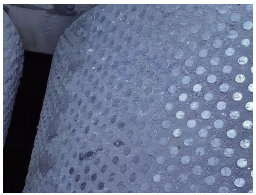
Он чӯбҳои хӯлаи сахти баландсифатро бо сахтии баланд ва муқовимати хуби фарсудашавӣ истифода мебарад. Тартиби чӯбҳо бо истифода аз симулятсияи компютерӣ тарҳрезӣ шудааст ва тартиби он оқилона аст, ки метавонад қабати якхелаи маводро байни чӯбҳо ташкил диҳад, чӯбҳо ва сатҳҳои ғелондаро самаранок муҳофизат кунад ва мӯҳлати хидмати ғелондаро беҳтар созад. Барои иваз кардани осон, чӯбҳо бо часпакҳои махсуси воридотӣ насб карда мешаванд.
Маводи хом
Сатҳи ғалтаки босифати ба фарсудашавӣ тобовар бо чӯбчаҳо
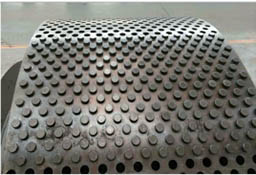
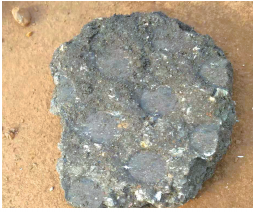
Пас аз экструзия кардани маводҳо, дар сатҳи ғелондашуда як қабати зичии мавод барои ҳифзи сатҳи ғелондашуда ташаккул меёбад.
Торти маводӣ
Технологияи ҷудокунии втулкаи ғелонда ва чоҳи асосӣ
Қисми асосии ғилдираки фишурдашаванда аз пӯлоди босифат сохта шудааст ва втулкаи ғилдиракдор бо пӯлоди хӯлаи босифат сохта шудааст. Меҳвари асосӣ ва ғилдиракҳо аз маводҳои гуногун сохта шудаанд, ки устувории меҳвари асосӣ ва сахтии втулкаи ғилдиракдорро беҳтар мекунад. Мӯҳлати хидматрасонии втулкаи меҳвар хеле беҳтар шудааст. Иваз кардани втулкаи ғилдиракдор қулай аст.
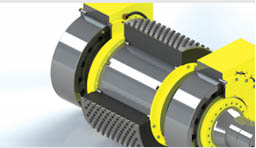
Технологияи зуд васл кардан ва аз ҳам ҷудо кардани подшипникҳо
Подшипникҳои сӯрохии конусшакли баландсифат истифода мешаванд ва зарфи равғани фишори баланд пешакӣ сохта шудааст. Подшипникро тавассути насоси равғани фишори баланд ба осонӣ ҷудо кардан мумкин аст, ки душвории иваз кардани подшипникро хеле кам мекунад ва самаранокии нигоҳдориро беҳтар мекунад.
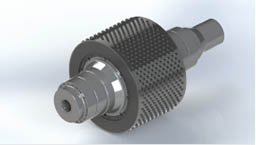
Технологияи мӯҳргузории якҷояшудаи сершумор
Мӯҳри подшипник як қатор мӯҳрҳои навъи J ва V ва лабиринтро қабул мекунад ва технологияи якҷояи мӯҳркунӣ таъсири мӯҳрии подшипникро самаранок таъмин мекунад.
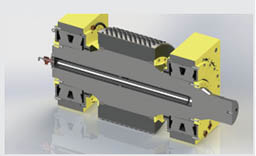
Чаҳорчӯбаи мустаҳками баланд
Чорчӯба бо пӯлоди сохтории карбонии баландсифат кафшер карда шудааст. Мустаҳкамии тамоми чорчӯба аз ҷиҳати сеченака санҷида шудааст, ки дорои мустаҳкамии баланд ва эътимоднокии хуб мебошад. Чорчӯба бо роҳи тафсонидани интегралӣ коркард мешавад ва деформатсияи чорчӯба ночиз аст.
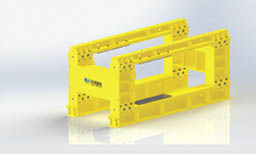
Системаи гидравликии босифат ва боэътимод
Мувофиқи хусусиятҳои майдакунии маводҳои гуногун, параметрҳои фишори системаи гидравликӣ оптимизатсия карда мешаванд ва тарҳи махсус махсусан барои хусусиятҳои майдакунии маъданҳои металлӣ, ба монанди маъдани оҳан ва маъдани марганец, қабул карда мешавад. Гурӯҳи клапанҳои гидравликӣ маҳсулоти брендҳои машҳури воридотиро қабул мекунад ва боэътимод ва устувор аст.
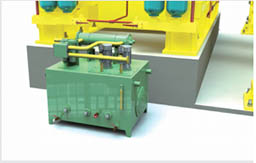
Системаи идоракунии автоматӣ ва системаи равғандиҳии марказонидашуда
Бо истифода аз Siemens PLC ва экрани пурраи сенсорӣ ва схемаи умумии идоракунӣ, тамоми мошинро беназорат гузоштан мумкин аст ва фишор ва параметрҳои гуногунро барои осон кардани майдакунии маъданҳои гуногун ба осонӣ тағир додан мумкин аст. Тамоми мошин системаи марказии равғандиҳиро истифода мебарад, ки метавонад миқдор ва басомади равғандиҳиро мувофиқи шароити корӣ танзим кунад.
Ҳолатҳои лоиҳаи HPGR: